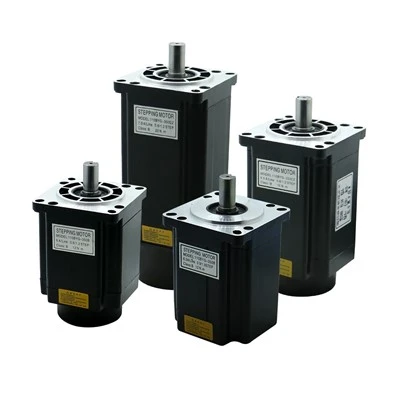
La sincronizzazione dei servomotori in un sistema multiasse è un aspetto critico di molte applicazioni industriali e robotiche. In qualità di fornitore leader di servomotori, comprendiamo le sfide e le complessità legate al raggiungimento di una sincronizzazione precisa. In questo blog esploreremo le considerazioni chiave, i metodi e le migliori pratiche per sincronizzare i servomotori in una configurazione multiasse.
Comprendere l'importanza della sincronizzazione
In un sistema multiasse, più servomotori lavorano insieme per eseguire un compito specifico. Che si tratti di un braccio robotico che assembla prodotti su una linea di produzione o di una macchina CNC che taglia forme complesse, la sincronizzazione precisa è essenziale per un funzionamento accurato ed efficiente. Senza una corretta sincronizzazione, il sistema potrebbe riscontrare errori, come disallineamento, movimento irregolare e riduzione della produttività.
La sincronizzazione garantisce che tutti i motori si muovano in armonia, seguendo una traiettoria predefinita e mantenendo una velocità e una posizione costanti l'uno rispetto all'altro. Ciò è fondamentale per le applicazioni che richiedono elevata precisione, ripetibilità e controllo del movimento fluido.


Considerazioni chiave sulla sincronizzazione dei servomotori
Prima di approfondire i metodi di sincronizzazione, è importante considerare diversi fattori che possono influenzare le prestazioni di un sistema multiasse:
1. Requisiti di sistema
- Precisione:Determina il livello di precisione richiesto per la tua applicazione. Ciò influenzerà la scelta dei servomotori, degli encoder e degli algoritmi di controllo.
- Velocità:Considerare la velocità massima alla quale i motori devono funzionare e le velocità di accelerazione e decelerazione.
- Caratteristiche del carico:Comprendere le caratteristiche del carico, come i requisiti di inerzia, attrito e coppia. Ciò aiuterà a selezionare la dimensione del motore e la potenza nominale appropriate.
2. Comunicazione e controllo
- Protocollo di comunicazione:Scegliere un protocollo di comunicazione adatto per la trasmissione dei dati tra i motori e il controller. I protocolli comuni includono Ethernet, CANopen e Modbus.
- Architettura di controllo:Decidere l'architettura di controllo, come il controllo centralizzato o distribuito. Il controllo centralizzato utilizza un singolo controller per gestire tutti i motori, mentre il controllo distribuito distribuisce le funzioni di controllo tra più controller.
3. Selezione del motore
- Tipo di servomotore:Selezionare il tipo appropriato di servomotore in base ai requisiti dell'applicazione. Esistono diversi tipi di servomotori, come servomotori CC senza spazzole, servomotori CA e motori passo-passo.
- Specifiche del motore:Considerare le specifiche del motore, come coppia, velocità e potenza nominale. Assicurarsi che i motori abbiano una coppia sufficiente per gestire il carico e possano funzionare alla velocità richiesta.
4. Feedback dell'encoder
- Risoluzione dell'encoder:Utilizza encoder ad alta risoluzione per fornire un feedback accurato di posizione e velocità. La risoluzione dell'encoder determina il più piccolo incremento di movimento che può essere rilevato.
- Tipo di codificatore:Scegli il tipo di encoder appropriato, come encoder incrementali o assoluti. Gli encoder incrementali forniscono informazioni sulla posizione relativa, mentre gli encoder assoluti forniscono informazioni sulla posizione assoluta.
Metodi di sincronizzazione dei servomotori
Sono disponibili diversi metodi per sincronizzare i servomotori in un sistema multiasse. La scelta del metodo dipende dai requisiti del sistema, dal tipo di motori utilizzati e dall'architettura di controllo. Ecco alcuni metodi comuni:
1. Sincronizzazione Master-Slave
Nella sincronizzazione master-slave, un motore è designato come motore master e gli altri motori sono slave. Il motore master imposta la posizione e la velocità di riferimento e i motori slave seguono i comandi del motore master. Il motore master invia segnali di controllo ai motori slave e i motori slave regolano di conseguenza la loro posizione e velocità.
Questo metodo è relativamente semplice e facile da implementare. È adatto per applicazioni in cui il motore master può fornire un segnale di riferimento stabile e i motori slave possono seguire accuratamente il riferimento. Tuttavia, potrebbe non essere adatto per applicazioni che richiedono elevata precisione e tempi di risposta rapidi.
2. Cambio elettronico
Il cambio elettronico è un metodo per sincronizzare i servomotori stabilendo un rapporto fisso tra le velocità dei motori. Il rapporto è determinato dal rapporto di trasmissione tra i motori e il sistema di trasmissione meccanica. Il controller regola la velocità di ciascun motore per mantenere il rapporto di trasmissione desiderato.
Questo metodo è comunemente utilizzato in applicazioni in cui i motori devono ruotare a un rapporto fisso, come nelle macchine da stampa, nelle macchine tessili e nelle apparecchiature di imballaggio. Fornisce una sincronizzazione accurata e può gestire operazioni ad alta velocità. Tuttavia, richiede un'attenta calibrazione e messa a punto per garantire il mantenimento del rapporto di trasmissione corretto.
3. Sincronizzazione della camma
La sincronizzazione delle camme è un metodo di sincronizzazione dei servomotori utilizzando un profilo di camma per definire la relazione tra le posizioni dei motori. Il profilo della camma è una funzione matematica che descrive il movimento desiderato dei motori nel tempo. Il controller regola la posizione di ciascun motore per seguire il profilo della camma.
Questo metodo è adatto per applicazioni che richiedono profili di movimento complessi, come bracci robotici, macchine pick-and-place e macchine CNC. Fornisce un controllo preciso sul movimento dei motori e può gestire più assi contemporaneamente. Tuttavia, richiede lo sviluppo di un profilo di camma e l'uso di un algoritmo di controllo specializzato.
4. Master-Slave con compensazione di fase
In master-slave con compensazione di fase, il motore master imposta la posizione e la velocità di riferimento e i motori slave seguono i comandi del motore master. Tuttavia, oltre a seguire il riferimento, i motori slave compensano anche eventuali differenze di fase tra i motori. Ciò avviene misurando la differenza di fase tra i motori e regolando di conseguenza i segnali di controllo.
Questo metodo fornisce una migliore sincronizzazione rispetto al semplice metodo master-slave. Può gestire piccole differenze di fase tra i motori e fornire un controllo del movimento più accurato. Tuttavia, richiede sensori aggiuntivi e algoritmi di controllo per misurare e compensare le differenze di fase.
Migliori pratiche per la sincronizzazione dei servomotori
Per ottenere una sincronizzazione ottimale in un sistema multiasse, è importante seguire queste best practice:
1. Installazione e allineamento corretti
- Montaggio:Assicurarsi che i motori siano montati e allineati correttamente. Il disallineamento può causare un aumento dell'attrito, delle vibrazioni e una riduzione delle prestazioni.
- Accoppiamento dell'albero:Utilizzare giunti per alberi di alta qualità per collegare i motori al carico. I giunti dovrebbero essere in grado di trasmettere la coppia in modo accurato e compensare eventuali disallineamenti.
2. Calibrazione e messa a punto
- Calibrazione dell'encoder:Calibrare gli encoder per garantire un feedback accurato della posizione e della velocità. Ciò comporta l'impostazione della posizione zero e la regolazione della risoluzione dell'encoder.
- Regolazione dei parametri di controllo:Regola i parametri di controllo dei motori e del controller per ottimizzare le prestazioni del sistema. Ciò include la regolazione dei parametri guadagno, integrale e derivativa (PID).
3. Manutenzione regolare
- Ispezione:Ispezionare regolarmente i motori, gli encoder e il sistema di controllo per eventuali segni di usura o danni. Sostituire tempestivamente eventuali componenti usurati o danneggiati.
- Lubrificazione:Lubrificare i motori e i componenti meccanici come raccomandato dal produttore. Ciò contribuirà a ridurre l'attrito e prolungare la durata dei componenti.
4. Utilizzo di componenti di alta qualità
- Servomotori:Scegli servomotori di alta qualità da un produttore affidabile. I motori dovrebbero avere buone prestazioni, affidabilità e durata.
- Encoder:Utilizza encoder ad alta risoluzione con feedback accurato. Gli encoder dovrebbero essere in grado di fornire informazioni affidabili sulla posizione e sulla velocità.
- Controllori:Selezionare un controller in grado di gestire il numero di assi e la complessità dei requisiti di sincronizzazione. Il controller dovrebbe avere funzionalità avanzate, come il controllo PID, la trasmissione elettronica e la sincronizzazione delle camme.
Conclusione
La sincronizzazione dei servomotori in un sistema multiasse è un compito complesso ma essenziale per molte applicazioni industriali e robotiche. Comprendendo le considerazioni chiave, i metodi e le migliori pratiche per la sincronizzazione, puoi garantire che il tuo sistema multiasse funzioni in modo accurato ed efficiente.
Come fornitore di servomotori, offriamo una vasta gamma di servomotori di alta qualità,Driver per motore passo-passo Nema 23,Motore passo-passo a magnete permanente, EAlimentatore switching da 400wper soddisfare le vostre esigenze specifiche. Il nostro team esperto di ingegneri può fornire supporto tecnico e assistenza per aiutarvi a progettare e implementare un sistema multiasse sincronizzato.
Se sei interessato a saperne di più sui nostri prodotti o hai domande sulla sincronizzazione dei servomotori, contattaci per avviare una discussione sull'approvvigionamento. Non vediamo l'ora di lavorare con te per raggiungere i tuoi obiettivi di automazione.
Riferimenti
- Johnson, M. (2018). Controllo del servomotore: principi e applicazioni. New York: Wiley.
- Smith, A. (2019). Controllo del movimento multiasse: teoria e pratica. Londra: Elsevier.
- Marrone, C. (2020). Tecniche di sincronizzazione per servomotori nell'automazione industriale. Giornale di automazione industriale, 15(2), 45-56.