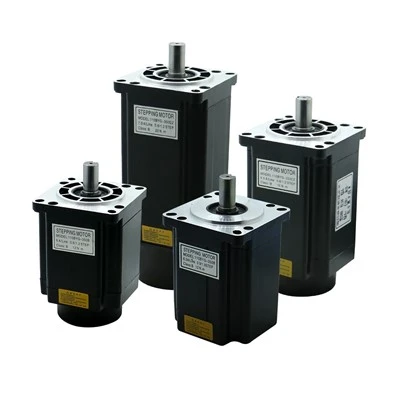
I servomotori sono componenti essenziali in varie applicazioni, dalla robotica all'automazione industriale. In qualità di fornitore leader di servomotori, ho incontrato numerosi clienti desiderosi di capire come cablare correttamente questi motori. In questo post del blog ti guiderò attraverso il processo di cablaggio di un servomotore, fornendo istruzioni dettagliate e considerazioni importanti.


Comprendere i servomotori
Prima di addentrarsi nel processo di cablaggio, è fondamentale comprendere i componenti di base di un servomotore. Un tipico servomotore è costituito da un motore CC, un riduttore, un circuito di controllo e un dispositivo di feedback della posizione (solitamente un potenziometro). Il circuito di controllo riceve segnali di controllo e regola di conseguenza la posizione del motore.
I tre cavi principali che dovrai collegare sono:
- Cavo di alimentazione: Questo filo fornisce l'energia elettrica necessaria al motore. Di solito è rosso ed è collegato al terminale positivo della fonte di alimentazione.
- Filo di terra: Il filo di terra (solitamente nero o marrone) fornisce un percorso di ritorno per la corrente elettrica. È collegato al terminale negativo della fonte di alimentazione.
- Cavo di controllo: Questo filo (solitamente arancione, giallo o bianco) trasporta i segnali di controllo dal controller al servomotore.
Strumenti e materiali richiesti
Prima di iniziare a cablare il servomotore, raccogliere i seguenti strumenti e materiali:
- Servomotore
- Alimentazione (assicuratevi che fornisca la tensione corretta per il vostro servomotore)
- Controller (come una scheda Arduino o un servo controller dedicato)
- Cavi (opportunamente dimensionati per i requisiti di corrente e tensione)
- Spellafili
- Saldatore e saldatore (opzionale, a seconda del metodo di connessione)
- Nastro isolante o guaina termorestringente
Guida al cablaggio passo dopo passo
Passaggio 1: identificare i cavi
Come accennato in precedenza, identificare i cavi di alimentazione, terra e controllo sul servomotore. Se non sei sicuro, consulta la scheda tecnica del motore.
Passaggio 2: preparare l'alimentatore
Collegare l'alimentatore a una presa elettrica o a una fonte di alimentazione idonea. Assicurarsi che l'alimentatore fornisca la tensione e la corrente corrette per il servomotore.
Passaggio 3: collegare i cavi di alimentazione e di terra
- Spelare le estremità dei cavi di alimentazione e di terra sul servomotore.
- Collegare il filo rosso (alimentazione) al terminale positivo dell'alimentatore.
- Collegare il filo nero o marrone (terra) al terminale negativo dell'alimentatore.
- È possibile utilizzare terminali a vite, connettori a crimpare o saldare le connessioni per una connessione più sicura e affidabile. Se scegli di saldare, fai attenzione a non surriscaldare i fili o il motore.
Passaggio 4: collegare il cavo di controllo
- Spelare l'estremità del cavo di controllo sul servomotore.
- Collegare il cavo di controllo al pin di uscita appropriato sul controller. Il numero pin può variare a seconda del controller e del software in uso.
- Ad esempio, se stai utilizzando una scheda Arduino, puoi collegare il cavo di controllo a uno dei pin di uscita digitale (ad esempio, pin 9).
Passaggio 5: proteggere le connessioni
- Una volta effettuati tutti i collegamenti, utilizzare nastro isolante o guaina termorestringente per isolare i collegamenti ed evitare cortocircuiti.
- Assicurarsi che i cavi siano disposti e fissati in modo ordinato per evitare disconnessioni accidentali.
Testare il servomotore
Dopo aver collegato il servomotore, è il momento di testarlo per assicurarsi che funzioni correttamente.
- Accendere il controller e l'alimentatore.
- Inviare un segnale di test al servomotore utilizzando il software del controller. Per un Arduino, puoi utilizzare la libreria Servo per controllare il servomotore.
- Osservare il movimento del servomotore. Se si sposta in modo fluido e preciso nella posizione desiderata, il cablaggio è corretto. In caso contrario, ricontrolla le connessioni e i segnali di controllo.
Considerazioni importanti
- Valori nominali di tensione e corrente: Utilizzare sempre un alimentatore che fornisca la tensione e la corrente nominali corrette per il servomotore. L'utilizzo di un'alimentazione non corretta può danneggiare il motore o provocarne il malfunzionamento.
- Rumore elettrico: I servomotori possono generare rumore elettrico, che può interferire con i segnali di controllo. Per ridurre al minimo il rumore elettrico, utilizzare cavi schermati e tecniche di messa a terra adeguate.
- Carico meccanico: Considerare il carico meccanico che il servomotore guiderà. Assicurarsi che il motore abbia una coppia sufficiente per gestire il carico. Se il carico è troppo pesante, il motore potrebbe surriscaldarsi o bloccarsi.
Prodotti correlati
Se sei interessato ad altri tipi di motori e driver, dai un'occhiata al nostroMotore passo-passo e motore CCpagina. Offriamo anchePasso-passo Nema 34 ad anello chiusoEDriver del motore passo-passo Nema 17prodotti.
Contattaci per l'acquisto
Se avete domande sul cablaggio dei servomotori o siete interessati all'acquisto dei nostri servomotori, non esitate a contattarci. Il nostro team di esperti è pronto ad assistervi con le vostre esigenze e fornirvi le migliori soluzioni per i vostri progetti.
Riferimenti
- Schede tecniche dei servomotori fornite dai produttori.
- Documentazione e tutorial Arduino per il controllo dei servomotori.