

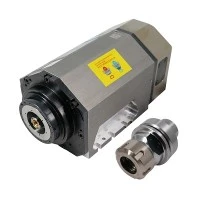
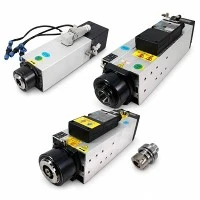


Servomotore ad alta potenza
Caratteristiche:
- Ultra-stabilità: utilizza materiali magnetici permanenti in terre rare con elevate prestazioni e prodotto ad alta energia magnetica.
- Lunga durata, bassa rumorosità: la carcassa del motore è progettata con scanalature per l'aria, che aumentano l'area di dissipazione del calore e prolungano la durata del motore.
- Alta precisione e alta risposta: il motore adotta un encoder ad alta risoluzione, in modo che la precisione del motore possa raggiungere più di 0.036 gradi, il che soddisfa i requisiti del controllo ad alta precisione. e può supportare un encoder assoluto a 17 bit/23 bit (131.072 linee/8388.608 linee) per migliorare la precisione di posizionamento e la precisione di funzionamento a bassa velocità. (Come mostrato nella Figura 1 a destra)
- Super stabilità: il motore utilizza materiali magnetici permanenti in terre rare ad alte prestazioni e alta energia magnetica, nonché resistenza alle alte temperature, per garantire il funzionamento stabile del motore;
- Elevata precisione: grazie all'uso del doppio controllo a circuito chiuso di flusso e pressione, la velocità e la coppia del motore possono essere regolate rapidamente, in modo da ottenere un controllo continuo e preciso del flusso e della pressione in uscita della pompa dell'olio, il che migliora notevolmente la ripetibilità della macchina per pressofusione.
- Elevata efficienza: la capacità di sovraccarico istantaneo del motore e della pompa dell'olio può essere utilizzata per migliorare le prestazioni di risposta dinamica del sistema, in modo da comprimere il tempo di ciclo dell'aria, il tempo di accumulo di energia e il rapido aumento della pressione.
- Risparmio energetico: la potenza idraulica può essere fornita in base ai requisiti del processo di produzione e l'effetto di risparmio energetico è evidente e il tasso di risparmio energetico può raggiungere il 20%-30%
Caratteristiche tecniche del motore:
Struttura: completamente chiusa, autoraffreddante;
Vibrazione: 5G;
Metodo di installazione: installazione con flangia;
Altitudine: altitudine 1000;
Sistema di lavoro: S1 continuo;
Temperatura di lavoro: 0-40 gradi (senza congelamento);
Classe di isolamento: classe B/F;
Umidità di funzionamento: 20%~80% (senza condensa);
Tensione di tenuta all'isolamento: AC1500V, 1 minuto;
Resistenza di isolamento: DC500V, superiore a 50ΜΩ;
Metodo di protezione: completamente chiuso e autoraffreddante IP 65 (tranne la parte di penetrazione dell'albero);
Regola del nome:
| ZE | 18 | 15 | 19 | 57 | L | 3 | ||||||
| Codice prodotto | Codice flangia | CodiceRPMC | Potenza nominale | Classificato NM | Tipo di codificatore | Livello di tensione | ||||||
| Codice | specifiche | Codice | specifiche | Codice | specifiche | Codice | specifiche | Codice | specifiche | Codice | specifiche | |
| 18 | 180 | 15 | 1500 | 7.1 | 7,1 kW | 45 | 45N.M | R | Trasformatore rotativo | 2 | 220v | |
| 25 | 250 | 10.2 | 10,2 kW | 65 | 65N.M | B | Non incrementale | 3 | 380V | |||
| 13.2 | 13,2 kW | 84 | 84N.M | Fotoelettrico a 17 bit valore assoluto singolo giro |
||||||||
| 17 | 17KW | 108 | 108N.M | L | 23 bit fotoelettrico valore assoluto singolo giro |
|||||||
| 20.4 | 20,4 kW | 130 | 130N.M | N | Nessun codificatore | |||||||
| 24.5 | 24,5 kW | 156 | 156N.M | |||||||||
| 28.3 | 28,3 kW | 180 | 180N.M | |||||||||
| 32.2 | 32,2 kW | 205 | 205N.M | |||||||||
| 36 | 36KW | 230 | 230N.M | |||||||||
| 17 | 1700 | 8 | 8KW | 45 | 45N.M | |||||||
| 11.5 | 11,5 kW | 65 | 65N.M | |||||||||
| 15 | 15KW | 84 | 84N.M | |||||||||
| 18.7 | 18,7 kW | 105 | 105N.M | |||||||||
| 23 | 23KW | 129 | 129N.M | |||||||||
| 27.8 | 27,8 kW | 156 | 156N.M | |||||||||
| 31.3 | 31,3 kW | 176 | 176 NM | |||||||||
| 36.5 | 36,5 kW | 205 | 205N.M | |||||||||
| 20 | 2000 | 9.4 | 9,4 kW | 45 | 45N.M | |||||||
| 13.6 | 13,6 kW | 65 | 65N.M | |||||||||
| 17.4 | 17,4 kW | 82 | 82N.M | |||||||||
| 21.8 | 21,8 kW | 104 | 104N.M | |||||||||
| 26.8 | 26,8 kW | 128 | 128N.M | |||||||||
| 32.5 | 32,5 kW | 155 | 155N.M | |||||||||
| 36.4 | 36,4 kW | 174 | 174N.M | |||||||||
| 40.8 | 40,8 kW | 195 | 195N.M | |||||||||
Modello e specifiche del servomotore serie ZE18
| Prodotto Serie |
Valutato Energia (KW) |
Valutato Velocità (giri al minuto) |
Valutato Coppia (nuovo Messico) |
Valutato Voltaggio (V) |
Valutato Attuale (A) |
Frenetica (Hz) |
Contatore Elettromotore Forza (V/**giri/min) |
Massimo Velocità (giri al minuto) |
Massimo Coppia (N.m) |
Massimo Attuale (A) |
Inerzia del rotore kgm2 10-3 |
Linea Resistenza (Ω) |
Linea induttanza Ld (milioni di H) |
Linea induttanza LQ-qualità (mH |
| 1802 | 7.1 | 1500 | 45 | 380 | 13.6 | 100 | 312 | 2200 | 88 | 28 | 62 | 1.531 | 10.5 | 20.7 |
| 8 | 1700 | 45 | 380 | 15.1 | 113.3 | 318 | 2500 | 89 | 33 | 1.272 | 9.21 | 18.73 | ||
| 9.4 | 2000 | 45 | 380 | 16.6 | 133.33 | 332 | 2600 | 88 | 34.5 | 0.981 | 6.72 | 13.26 | ||
| 1802.5 | 10.2 | 1500 | 65 | 380 | 19.1 | 100 | 321 | 2200 | 104 | 32.5 | 73 | 1.098 | 9.32 | 18.32 |
| 11.5 | 1700 | 65 | 380 | 21.3 | 113.3 | 321 | 2500 | 104 | 37.5 | 0.917 | 7.72 | 15.21 | ||
| 13.6 | 2000 | 65 | 380 | 24.8 | 133.33 | 327 | 2600 | 104 | 44.5 | 0.623 | 5.43 | 10.73 | ||
| 1803 | 13.2 | 1500 | 84 | 380 | 24.6 | 100 | 327 | 2200 | 145 | 45 | 87 | 0.805 | 7.75 | 15.33 |
| 15 | 1700 | 84 | 380 | 28.3 | 113.3 | 318 | 2500 | 147 | 54 | 0.608 | 5.75 | 11.15 | ||
| 17.4 | 2000 | 82 | 380 | 31.6 | 133.33 | 327 | 2600 | 145 | 62 | 0.457 | 4.31 | 8.65 | ||
| 1804 | 17 | 1500 | 108 | 380 | 31.8 | 100 | 327 | 2200 | 195 | 63 | 112 | 0.533 | 5.95 | 11.65 |
| 18.7 | 1700 | 105 | 380 | 35.3 | 113.3 | 318 | 2500 | 202 | 74 | 0.391 | 4.15 | 8.3 | ||
| 21.8 | 2000 | 104 | 380 | 38.3 | 133.33 | 332 | 2600 | 194 | 80 | 0.305 | 3.45 | 6.8 | ||
| 1805 | 20.4 | 1500 | 130 | 380 | 39.2 | 100 | 312 | 2200 | 248 | 83 | 137 | 0.358 | 4.12 | 8.54 |
| 23 | 1700 | 129 | 380 | 44.8 | 113.3 | 309 | 2500 | 247 | 89 | 0.281 | 3.11 | 6.25 | ||
| 26.8 | 2000 | 128 | 380 | 51.3 | 133.33 | 312 | 2600 | 248 | 110 | 0.205 | 2.35 | 4.75 | ||
| 1806 | 24.5 | 1500 | 156 | 380 | 44.7 | 100 | 327 | 2200 | 300 | 104 | 160 | 0.311 | 3.83 | 7.56 |
| 27.8 | 1700 | 156 | 380 | 53.3 | 113.3 | 318 | 2500 | 302 | 110 | 0.223 | 2.85 | 5.62 | ||
| 32.5 | 2000 | 155 | 380 | 60.9 | 133.33 | 312 | 2600 | 310 | 140 | 0.161 | 1.97 | 4.02 | ||
| 1807 | 28.3 | 1500 | 180 | 380 | 52 | 100 | 327 | 2200 | 360 | 130 | 187 | 0.261 | 3.35 | 6.75 |
| 31.3 | 1700 | 176 | 380 | 61.5 | 113.3 | 309 | 2500 | 370 | 138 | 0.181 | 2.31 | 4.56 | ||
| 36.4 | 2000 | 174 | 380 | 66.8 | 133.33 | 327 | 2600 | 360 | 154 | 0.148 | 1.85 | 3.75 | ||
| 1808 | 32.2 | 1500 | 205 | 380 | 61.8 | 100 | 312 | 2200 | 420 | 140 | 213 | 0.201 | 2.55 | 5.05 |
| 36.5 | 1700 | 205 | 380 | 70 | 113.3 | 318 | 2500 | 425 | 157 | 0.158 | 2.06 | 4.12 | ||
| 40.8 | 2000 | 195 | 380 | 74 | 133.33 | 332 | 2600 | 400 | 185 | 0.131 | 1.65 | 3.52 | ||
| 1808.5 | 36 | 1500 | 230 | 380 | 73 | 100 | 312 | 2200 | 420 | 140 | 213 | 0.201 | 2.55 | 5.05 |
Schema di disegno e tabella delle dimensioni del servomotore serie ZE18

| ZE normale | 1802 | 1802.5 | 1803 | 1804 | 1805 | 1806 | 1807 | 1808 | 1808.5 |
| L1(millimetro) | 190 | 240 | 240 | 240 | 312 | 312 | 312 | 396 | 396 |
| L2(millimetri) | 334 | 370 | 370 | 406 | 442 | 478 | 514 | 550 | 586 |
Modello e specifiche del servomotore serie ZE25
| Prodotto Serie |
Valutato Energia (KW) |
Valutato Velocità (giri al minuto) |
Valutato Coppia (nuovo Messico) |
Valutato Voltaggio (V) |
Valutato Attuale (A) |
Frenetica (Hz) |
Contatore Elettromotore Forza (V/**giri/min) |
Massimo Velocità (giri al minuto) |
Massimo Coppia (N.m) |
Massimo Attuale (A) |
Inerzia del rotore kgm2 10-3 |
Linea Resistenza (Ω) |
Linea induttanza Ld (milioni di H) |
Linea induttanza LQ-qualità (mH |
| 2502.5 | 29 | 1500 | 185 | 380 | 55.5 | 100 | 315 | 2200 | 290 | 94 | 320 | 0.181 | 3.62 | 7.25 |
| 32 | 1700 | 180 | 380 | 61.4 | 113.3 | 310 | 2500 | 290 | 110 | 0.1379 | 2.77 | 5.5 | ||
| 36.8 | 2000 | 176 | 380 | 68.7 | 133.33 | 313 | 2600 | 290 | 123 | 0.1014 | 2.02 | 4.02 | ||
| 2503 | 33.8 | 1500 | 215 | 380 | 63 | 100 | 328 | 2200 | 355 | 118 | 380 | 0.158 | 3.31 | 6.61 |
| 38.8 | 1700 | 218 | 380 | 74 | 173.3 | 318 | 2500 | 360 | 131 | 0.117 | 2.35 | 4.9 | ||
| 43.4 | 2000 | 207 | 380 | 81.5 | 133.33 | 312 | 2600 | 365 | 160 | 0.0832 | 1.71 | 3.41 | ||
| 2503.5 | 39.2 | 1500 | 250 | 380 | 73.3 | 100 | 328 | 2200 | 400 | 130 | 440 | 0.126 | 2.84 | 5.68 |
| 44 | 1700 | 247 | 380 | 83.5 | 113.3 | 312 | 2500 | 410 | 150 | 0.0899 | 1.97 | 3.95 | ||
| 50.8 | 2000 | 243 | 380 | 91.6 | 133.33 | 328 | 2600 | 400 | 170 | 0.0708 | 1.61 | 3.2 | ||
| 2504 | 45.9 | 1500 | 292 | 380 | 87 | 100 | 312 | 2200 | 500 | 160 | 500 | 0.102 | 2.11 | 4.25 |
| 50.2 | 1700 | 282 | 380 | 95 | 113.3 | 318 | 2500 | 500 | 187 | 0.0852 | 1.65 | 3.35 | ||
| 58.6 | 2000 | 280 | 380 | 104 | 133.33 | 333 | 2600 | 490 | 205 | 0.0631 | 1.45 | 2.9 | ||
| 2504.5 | 53.4 | 1500 | 340 | 380 | 100 | 100 | 316 | 2200 | 520 | 170 | 560 | 0.0844 | 2.05 | 4.1 |
| 59.8 | 1700 | 336 | 380 | 110 | 113.3 | 318 | 2500 | 520 | 195 | 0.0667 | 1.62 | 3.24 | ||
| 69.1 | 2000 | 330 | 380 | 125 | 133.33 | 328 | 2600 | 520 | 210 | 0.0508 | 1.24 | 2.5 | ||
| 2505 | 58.1 | 1500 | 370 | 380 | 110 | 100 | 312 | 2200 | 605 | 200 | 630 | 0.0741 | 1.81 | 3.62 |
| 64.6 | 1700 | 363 | 380 | 126 | 113.3 | 310 | 2500 | 605 | 225 | 0.0562 | 1.32 | 2.65 | ||
| 75.4 | 2000 | 360 | 380 | 143 | 133.33 | 312 | 2600 | 605 | 255 | 0.0409 | 1.01 | 2.02 | ||
| 2505.5 | 63.6 | 1500 | 405 | 380 | 115 | 100 | 343 | 2200 | 590 | 190 | 690 | 0.0774 | 1.98 | 3.95 |
| 71.2 | 1700 | 400 | 380 | 128 | 113.3 | 314 | 2500 | 595 | 210 | 0.059 | 1.5 | 3 | ||
| 82 | 2000 | 392 | 380 | 140 | 133.33 | 343 | 2500 | 595 | 243 | 0.0448 | 1.1 | 2.08 | ||
| 2506 | 67.4 | 1500 | 429 | 380 | 126 | 100 | 328 | 2200 | 670 | 220 | 720 | 0.0669 | 1.65 | 3.3 |
| 76 | 1700 | 427 | 380 | 146 | 113.3 | 318 | 2500 | 675 | 255 | 0.0481 | 1.11 | 2.35 | ||
| 88.6 | 2000 | 423 | 380 | 167 | 133.33 | 312 | 2600 | 680 | 300 | 0.0339 | 0.83 | 1.63 | ||
| 2507 | 77.3 | 1500 | 492 | 380 | 146 | 100 | 328 | 2200 | 780 | 270 | 815 | 0.055 | 1.41 | 2.85 |
| 86.3 | 1700 | 485 | 380 | 168 | 113.3 | 310 | 2500 | 790 | 300 | 0.0382 | 1.01 | 2.02 | ||
| 101 | 2000 | 482 | 380 | 181 | 133.33 | 328 | 2600 | 780 | 338 | 0.0311 | 0.77 | 1.52 | ||
| 2508 | 85.6 | 1500 | 545 | 380 | 166 | 100 | 312 | 2200 | 910 | 310 | 905 | 0.0419 | 1.13 | 2.25 |
| 96.1 | 1700 | 540 | 380 | 183 | 113.3 | 318 | 2500 | 910 | 343 | 0.0351 | 0.91 | 1.81 | ||
| 111 | 2000 | 530 | 380 | 203 | 133.33 | 333 | 2600 | 900 | 380 | 0.0269 | 0.67 | 1.35 |
Schema di disegno e tabella delle dimensioni del servomotore serie ZE25

| ZE normale | 2502.5/2503 | 2503.5/2504 | 2504.5 | 2505 | 2505.5 | 2506 | 2507 | 2508 | ||||||||||||||||||
| L1(millimetro) | 322 | 322 | 322 | 322 | 322 | 362 | 402 | 482 | ||||||||||||||||||
| L2(millimetri) | 510 | 550 | 590 | 322 | 322 | 670 | 710 | 790 | ||||||||||||||||||
| φD(millimetro) | 48 | 48 | 48 | 48 | 60 | 60 | 60 | 60 | ||||||||||||||||||
Cablaggio del trasformatore rotativo della serie Servo Motor ZE
| Potenza del servomotore PRESA |
Avvolgimento del cavo | U | V | W | ||||||||||||||||||||||
| Posizione della presa | 1 | 2 | 3 | |||||||||||||||||||||||
| Presa encoder | Cavo di segnale | rif+ | rif- | peccato+ | peccato- | COS+ | PERCHÉ- | ptc+ | ptc- | kty+ | kty- | |||||||||||||||
| Posizione della presa | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | ||||||||||||||||
| Colore del segnale | Rosso- bianco |
giallo- bianco |
giallo | blu | rosso | nero | blu | blu | giallo | verde | ||||||||||||||||
Cablaggio codifica fotoelettrica servomotore serie ZE
| Potenza del servomotore PRESA |
Avvolgimento del cavo | U | V | W | ||||||||||||||||||||||
| Posizione della presa | 1 | 2 | 3 | |||||||||||||||||||||||
| Presa encoder | Cavo di segnale | +5V | 0V | A+ | A- | B+ | B- | Z+ | Z- | U+ | U- | U+ | V- | W+ | W- | Educazione fisica | ||||||||||
| Posizione della presa | 2 | 3 | 4 | 7 | 4 | 5 | 6 | 9 | 10 | 13 | 11 | 14 | 12 | 15 | 15 | |||||||||||
| Colore del segnale | Rosso | nero | arancia | arancia- nero |
verde | verde- nero |
giallo | giallo nero |
marrone- nero |
marrone | bianco- nero |
bianco | grigio- nero |
grigio | Educazione fisica | |||||||||||
Cablaggio encoder assoluti Servo Motor ZEseries 17/23-bit
| Potenza del servomotore PRESA |
Avvolgimento del cavo | U | V | W | ||||||||||||||||||||||
| Posizione della presa | 1 | 2 | 3 | |||||||||||||||||||||||
| Presa encoder | Cavo di segnale | Educazione fisica | 5V | Terra | E+ | E- | Livello di dettaglio+ | SD- | ||||||||||||||||||
| Posizione della presa | 1 | 2 | 3 | 6 | 9 | 12 | 15 | |||||||||||||||||||
| Colore del segnale | / | rosso | nero | marrone | bianco | verde | giallo | |||||||||||||||||||

Specifiche del servoazionamento MZ630P
| Articolo | Specificazione | ||||||||||||||||
| Modello Tipo MZ630PT ***I | 3R5 | 5R4 | 8R4 | 012 | 017 | 021 | 026 | 032 | 037 | 045 | 060 | 075 | |||||
| Corrente di uscita nominale | 3.5A | 5.4A | 8.4A | 12A | 17A | 21A | 26A | 32A | 37A | 45A | 60A | 75A | |||||
| veduta | Un(mm) | 49 | 70 | 88 | 130 | 190 | |||||||||||
| Si(mm) | 162 | 193 | 248 | 352 | 447 | ||||||||||||
| La(mm) | 177 | 204 | 215 | 215 | 215 | ||||||||||||
| Hmm) | 174 | 203 | 258 | 368 | 463 | ||||||||||||
| Diametro(mm) | 60 | 92 | 110 | 206 | 224 | ||||||||||||
| R (millimetro) | 2.5 | 2.8 | 2.8 | 3.5 | 3.5 | ||||||||||||
| Peso (kg) | 1.3 | 2.7 | 5.1 | 8.3 | 12 | ||||||||||||
| Potenza di ingresso | Trifase AC380V-440V,-15%~10%,50/60Hz | ||||||||||||||||
| Informazioni di base | Ambiente | Temperatura grado |
Utilizzare l'ambiente temperatura |
0~+55 gradi (diminuire se la temperatura ambiente è compresa tra 40 e 50 gradi) | |||||||||||||
| Ambiente di archiviazione temperatura |
-20-65 grado | ||||||||||||||||
| Umidità | Utilizzare l'ambiente umidità |
20~85%RH sotto (senza condensa) | |||||||||||||||
| Ambiente di archiviazione umidità |
20~85%RH sotto (senza condensa) | ||||||||||||||||
| Utilizzare e conservare aria ambiente |
al chiuso (senza luce solare), senza gas corrosivi, gas infiammabili, nebbia d'olio, polvere | ||||||||||||||||
| altitudine | Sotto i 1000m | ||||||||||||||||
| vibrazione | 5,8 m/s2 (0,6 G) sotto 10-60 Hz (non può essere utilizzato ininterrottamente alla frequenza di risonanza) | ||||||||||||||||
| Tensione di tenuta all'isolamento | Base-FG tra AC1500V1min | ||||||||||||||||
| Modo di controllo | Convertitore PWM trifase azionamento onda sinusoidale | ||||||||||||||||
| Feedback dell'encoder | 1:17bit (dopo aver aggiunto una batteria, può essere utilizzato come encoder assoluto multigiro) 2:23bit (dopo aver aggiunto una batteria, può essere utilizzato come encoder assoluto multigiro) 3: encoder rotativo |
||||||||||||||||
| Segnale di controllo | Ingresso | 9 ingressi (isolamento optoaccoppiatore DC24V) commutano in base alla funzione della modalità di controllo | |||||||||||||||
| Produzione | 5 uscite (isolamento optoaccoppiatore DC24V, uscita collettore aperto) commutano in base alla funzione della modalità di controllo | ||||||||||||||||
| Segnale di impulso | Ingresso | 2 ingressi (isolamento optoaccoppiato, differenziale RS-422, uscita a collettore aperto) | |||||||||||||||
| Produzione | 4 uscite (differenziale RS-422 fase A/B/Z; uscita open collector fase Z) | ||||||||||||||||
| Comm. funzione |
RS232 | Per la comunicazione con il PC (per la connessione "Servostudio") | |||||||||||||||
| L'RS-485 | Per la comunicazione del telecomando superiore (1:n) | ||||||||||||||||
| POTERE | Comunicazione bus CANOPEN | ||||||||||||||||
| Funzione di rigenerazione | Resistenza rigenerativa opzionale, resistenza rigenerativa esterna. Prestare attenzione a modificare i parametri interni | ||||||||||||||||
| Modello di controllo | 6 modalità di controllo: controllo della velocità, controllo della posizione, controllo della coppia, controllo della coppia/velocità, controllo della velocità/posizione, controllo ibrido coppia/posizione, coppia/velocità/posizione |
||||||||||||||||
| Articolo | Specifiche | ||||
| Funzione | Ingresso di controllo | Ripristino allarme, commutazione azione proporzionale, abilitazione funzione fissa zero, azionamento in avanti vietato, azionamento in retromarcia vietato, limite di coppia esterno per rotazione in avanti, limite di coppia esterno per rotazione inversa, jog in avanti jog inverso, interruttore di reset in avanti, interruttore di reset inverso, interruttore di origine, arresto di emergenza, abilitazione servo, interruttore di guadagno | |||
| Controllo di uscita | Servo pronto, motore in rotazione, segnale velocità zero, velocità raggiunta, posizione raggiunta, segnale di avvicinamento al posizionamento, limite di coppia, limite di velocità, uscita freno, avviso, guasto servo, codice di allarme (output di 3- cifre) | ||||
| Controllo della posizione | Ingresso impulsivo | Frequenza massima degli impulsi di comando | Ingresso differenziale: alta velocità massima 4 Mpps, la larghezza di impulso non può essere inferiore a 0.125 μs La velocità massima bassa è 500 Kpps e la larghezza dell'impulso non può essere inferiore a lμs Collettore aperto: massimo 200 Kpps, la larghezza dell'impulso non può essere inferiore a 2,5 μs |
||
| Forma del segnale di impulso in ingresso | Ingresso differenziale;collettore aperto | ||||
| Metodo del segnale di impulso in ingresso | Impulso+direzione, differenza di fase ad angolo retto (fase A+fase B), impulso CW+CCW | ||||
| Comando divisione/moltiplicazione impulsi (Impostazione elettronica del rapporto di trasmissione) |
0.1048576 | ||||
| Filtro dei comandi | Filtro di levigatura, filtro FIR | ||||
| Uscita impulsiva | Forma dell'impulso di uscita | Fase A, Fase B: Uscita differenziale Zphase: uscita differenziale o uscita a collettore aperto |
|||
| Rapporto di divisione della frequenza | Divisione di frequenza arbitraria | ||||
| Funzione impulso di uscita | Impulso di posizione dell'encoder e comando dell'impulso di posizione (impostabile) | ||||
| Controllo di velocità | Ingresso di controllo | Servo ON, reset allarme, comando velocità inverso, bloccaggio velocità zero, ingresso selezione comando interno 1, ingresso selezione comando interno 2, ingresso selezione comando interno 3, ingresso selezione comando interno 4, ingresso limite coppia esterno rotazione avanti, ingresso limite coppia esterno rotazione indietro, arresto di emergenza | |||
| Controllo di uscita | Stato di allarme, preparazione del servo, rilascio del freno, limite di coppia in uscita, limite di velocità in uscita, velocità raggiunta, velocità coerente, uscita di rotazione del motore, uscita del segnale di velocità zero |
||||
| Controllo della coppia | Ingresso di controllo | Servo ON, reset allarme, comando coppia inverso, bloccaggio velocità zero | |||
| Controllo di uscita | Stato di allarme, preparazione servo, rilascio freno, limite di coppia, uscita limite di velocità, arresto di emergenza | ||||
| Ingresso comando coppia | (Impostazione predefinita di fabbrica, l'intervallo può essere impostato tramite codice funzione) | ||||
| Funzione limite di velocità | Limite di velocità interno positivo e negativo P03.27,P03.28 | ||||
| Comune | Funzione di osservatore della velocità | SÌ | |||
| Funzione di controllo dello smorzamento | SÌ | ||||
| Filtro notch adattivo | SÌ | ||||
| Funzione di regolazione automatica | SÌ | ||||
| Divisione della frequenza di uscita dell'encoder | SÌ | ||||
| Funzione di pianificazione della posizione interna | SÌ | ||||
| Regolazione/impostazione della funzione | Utilizzare il software di impostazione del computer host "Servo studio" per regolare | ||||
| Protezione | Sovratensione, alimentazione anomala, sovracorrente, sovraccarico, encoder anomalo, velocità eccessiva, eccessivo deviazione di posizione, parametri anomali, ecc. |
||||


Etichetta sexy: servomotore ad alta potenza, produttori, fornitori, fabbriche di servomotori ad alta potenza in Cina, 10 HP Servo Motor, Coppia alta servo motore da 24 V CC, Motore servo 5kW, Servo Motor e Stepper Motor, Motore servo AC a tre fasi, moto servo ingranaggio worm
Un paio di
Motore passo-passo integrato Nema 17IL prossimo Articolo
Kit motore passo-passo a circuito chiuso Nema 23Potrebbe piacerti anche


Invia la tua richiesta